



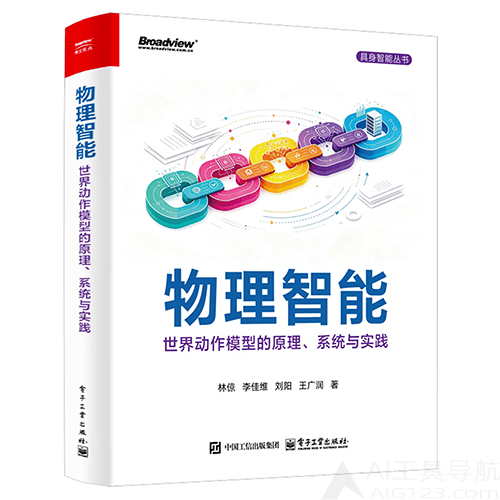
内容简介
《物理智能:世界动作模型的原理、系统与实践》是一本聚焦具身智能前沿方向、系统讲解世界动作模型的专业著作,由林倞、李佳维、刘阳、王广润撰写,隶属于具身智能丛书,打通了数字智能走向物理智能的理论与工程链路。
本书以世界动作模型为核心主线,厘清数字智能与物理智能的本质差异,阐释物理智能体理解环境、预判动作后果、与真实世界交互的底层逻辑。书中拆解世界动作模型的数学基础,详细介绍视频生成、几何生成、隐表示生成三大主流建模范式,讲解原生模型、群体模型、物理态模型等高阶模型的设计思路,完整梳理从数据工程、大规模训练、部署推理到评测验证的全流程开发闭环。
《物理智能》全书兼顾理论深度与落地实践,结合移动导航、机器人操作等典型场景,以及 PhyAgentOS 物理智能体操作系统案例,展示世界动作模型在机器人、自主智能体上的落地方法,配套相关开源资源,帮助读者动手复现、迭代模型。
本书适合人工智能、机器人、计算机视觉方向的研究生、科研人员与工程技术人员阅读,既可以作为入门物理智能的系统读物,也能为通用具身智能、机器人基础模型的研发提供参考,是理解下一代能够感知、预测、交互的物理智能体的重要参考书。
作者简介
👤林倞
中山大学计算机学院二级教授、博导,国家杰出青年基金获得者,IEEE/IAPR/IET Fellow,人机物智能融合实验室负责人,鹏城实验室具身智能研究所所长,国家万人计划青年拔尖人才。长期深耕多模态大模型、具身智能、世界模型与物理智能方向,主持国家 2030 人工智能重大项目,曾任商汤科技研究院执行院长。累计发表论文 400 余篇,多次入选全球高被引学者,获吴文俊人工智能自然科学奖等多项重要奖项,是国内物理智能、世界动作模型方向的核心学术带头人。
👤李佳维
中山大学人机物智能融合实验室核心成员,主要从事世界动作模型、具身智能体系统架构、机器人交互学习研究,聚焦物理智能的工程落地与系统实现,参与 PhyAgentOS 物理智能体操作系统研发,在世界动作模型训练范式、数据体系、真机评测等工程方向开展大量研究,是本书系统实践部分的主要撰写人。
👤刘阳
中山大学计算机学院副教授、博导,人机物智能融合实验室核心成员,研究方向为具身智能、机器人、自进化智能体、多模态感知推理。发表论文 60 余篇,主持国家自然科学基金、鹏城揭榜挂帅、华为合作项目,牵头制定具身智能团体标准,主导 PhyAgentOS 开源系统研发,入选斯坦福全球前 2% 顶尖科学家榜单,另著有《多模态大模型:新一代人工智能技术范式》。
👤王广润
中山大学计算机学院副教授、博导,国家级青年人才、国家优青(海外)获得者,华为天才少年计划最高级别入选者。本科与博士就读于中山大学,师从林倞教授,博士毕业后在牛津大学担任 Research Fellow。研究方向为计算机视觉、具身智能、世界模型,发表 A 类会议及一区论文 50 余篇,多次获国际会议 Oral 论文、最佳论文奖项,担任 NeurIPS、ICLR 等顶会领域主席,兼具理论与前沿产业化研究经验。
相关图书




 京公网安备11010502052249号